
L'aube de l'ère de l'exosquelette
Points Clés
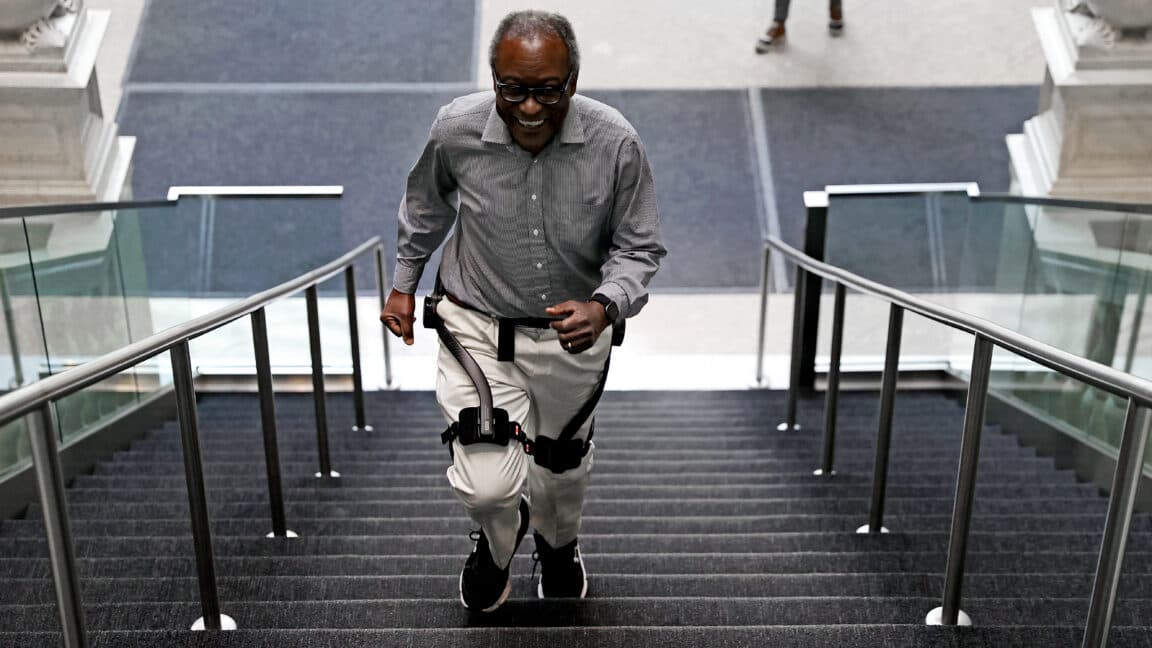
- Les exosquelettes modernes utilisent des actionneurs basés sur des capteurs pour fournir une assistance physique en temps réel et proportionnelle en fonction de la fatigue de l'utilisateur.
- La technologie a évolué des concepts mécaniques du XIXe siècle vers des systèmes sophistiqués alimentés par batterie utilisés dans l'industrie et la médecine.
- Les applications actuelles vont du soutien ergonomique industriel, comme le SuitX, à l'assistance à la mobilité dans des environnements difficiles comme l'Ukraine.
L'évolution de la robotique portable est passée de curiosités conceptuelles à une technologie sophistiquée qui change la vie. Bien que les idées fondamentales remontent au XIXe siècle, les exosquelettes modernes représentent désormais une convergence de matériaux avancés, d'actionneurs à couple élevé et de fusion de capteurs en temps réel. Ces appareils ne sont plus limités aux environnements de laboratoire ; ils sont activement déployés dans des environnements industriels, des centres de rééducation médicale et même des zones de conflit, modifiant fondamentalement la capacité humaine au travail physique et à la mobilité.
Les mesures technologiques révèlent une maturation rapide du domaine. Les systèmes modernes comme l'Hypershell, actuellement utilisé en Ukraine, démontrent la capacité d'augmenter la flexion et l'extension de la hanche, tandis que l'adoption de la technologie SuitX par IKEA souligne le passage vers un soutien ergonomique pour le torse et les membres supérieurs. Ces appareils reposent sur des unités de contrôle complexes qui traitent les données des capteurs pour calculer la force de sortie, garantissant que l'assistance fournie est proportionnelle aux niveaux de fatigue de l'utilisateur et aux trajectoires de mouvement, comblant efficacement le fossé entre l'intention biologique et l'exécution mécanique.
Historiquement, le voyage a commencé en 1890 avec l'appareil d'exercice breveté par Nicholas Yagn, suivi du support de marche à vapeur de Leslie C. Kelley en 1919. Les années 1960 ont marqué un changement charnière alors que les chercheurs ont commencé à intégrer des systèmes de contrôle électronique dans des cadres robotiques actionnés. Cette progression des cadres mécaniques passifs vers des systèmes intelligents alimentés par batterie a été motivée par les doubles besoins d'efficacité industrielle et de nécessité clinique, créant un marché robuste pour les technologies d'augmentation humaine qui continuent d'évoluer à un rythme exponentiel.
Les ramifications de cette technologie sont profondes, affectant des secteurs allant de la logistique aux soins de santé. En réduisant la tension physique sur les travailleurs, les exosquelettes atténuent le risque de blessures musculo-squelettiques, augmentant ainsi la productivité et prolongeant la longévité professionnelle du personnel. Dans les contextes médicaux, ces appareils offrent aux patients ayant une capacité physique réduite la possibilité de retrouver la mobilité, modifiant fondamentalement la norme de soins pour la rééducation. Cependant, l'intégration de ces systèmes soulève également des questions concernant la dépendance homme-machine et les effets physiologiques à long terme de la dépendance au soutien mécanique externe.
En regardant vers l'avenir, les perspectives pour l'industrie des exosquelettes sont à une expansion agressive et à la miniaturisation. Les experts prévoient qu'à mesure que la densité des batteries s'améliorera et que les algorithmes de contrôle deviendront plus intuitifs, ces appareils deviendront aussi courants que les équipements de protection individuelle. Les conséquences futures impliqueront probablement un changement de paradigme dans la façon dont nous définissons les limites physiques humaines, conduisant potentiellement à une société où le travail physique est augmenté par défaut, nécessitant ainsi de nouveaux cadres réglementaires pour régir la sécurité et les implications éthiques de l'intégration homme-robot généralisée.
Reader Discussion
Leave a Comment
0 Comments
Owner
Editorial Oversight & Machine-Assisted Reporting
Human-in-the-Loop VerifiedEditorial Oversight & Machine-Assisted Reporting: This dispatch was synthesized and localized via OPA automated intelligence under continuous human editorial supervision.
Source Dépêche
This report was synthesized from Ars Technica under journalistic fair use.